Quelle est la différence entre un cobot et un robot industriel ?
L’automatisation est essentielle dans les entreprises manufacturières et les entrepôts. C’est le seul moyen de rester compétitif à l’avenir. Pourtant, de nombreuses entreprises de production peinent à déterminer la bonne solution d’automatisation pour rationaliser au mieux leurs processus. La robotique est un facteur crucial pour créer un environnement de travail agréable et sûr pour les collaborateurs tout en augmentant la productivité. Outre ses effets bénéfiques sur l’ergonomie, l’automatisation profite à la rentabilité des entreprises manufacturières.
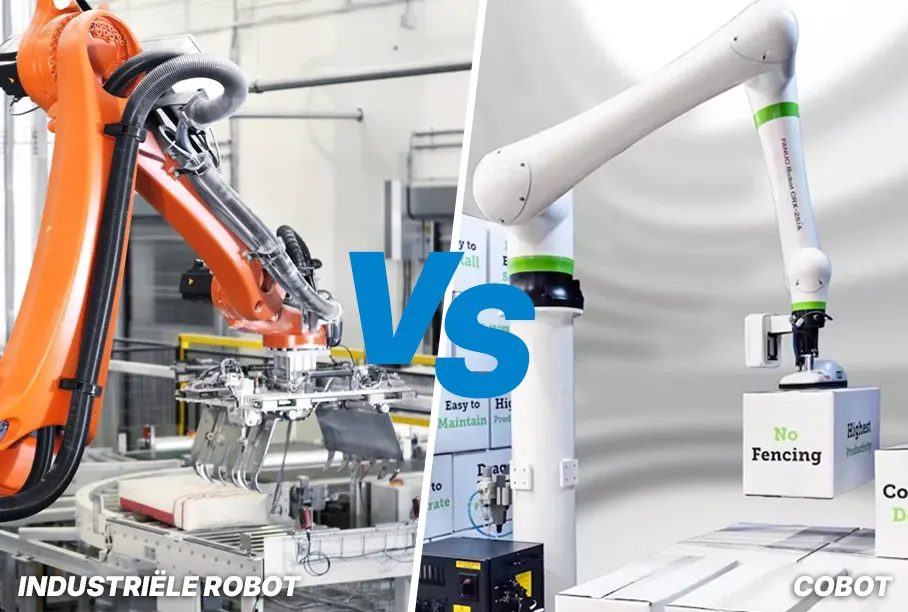
Pour choisir la bonne solution robotique, il faut notamment comparer les cobots (robots collaboratifs) et les robots industriels. Dans cet article de blog, nous expliquons les différences entre les deux.
Systèmes de sécurité et encombrement
Les cobots sont conçus pour travailler en toute sécurité directement avec des opérateurs et sont donc équipés de fonctions de sécurité avancées et de capteurs de force. Les robots industriels ne disposent pas de ces fonctions, et des mesures de protection plus strictes sont nécessaires pour éviter que les opérateurs soient blessés par les mouvements du robot. Pensez par exemple à une zone entièrement protégée par une clôture de sécurité.
Vitesse de travail et charge utile
La grande différence entre les cobots et les robots industriels réside dans la vitesse de déplacement du bras et dans la charge utile totale. Les robots servent souvent à déplacer des matériaux robustes et lourds, ou des matériaux plus légers à très grande vitesse. Il s’agit souvent d’opérations complexes qu’un opérateur ne pourrait pas effectuer à la main.
Les cobots, en revanche, sont justement utilisés pour des opérations qui peuvent se faire à la main, mais qui sont très répétitives. La vitesse de déplacement d’un cobot en mode sûr (vitesse collaborative) est au maximum de 250 mm/seconde. Cette vitesse peut être plus que doublée, mais il faut alors prévoir par exemple des scanners de sécurité. Lorsqu’un opérateur s’approche du cobot, ces scanners au sol envoient un signal au cobot afin que sa vitesse soit ramenée à la vitesse collaborative.
Programmation
Les cobots sont plus faciles à programmer que les robots industriels, car ils disposent d’une fonction « free drive ». Les opérateurs peuvent donc déplacer librement le bras du cobot et le positionner à la main. Grâce au boîtier d’apprentissage (teach pendant) fourni en standard, on peut ainsi facilement apprendre des mouvements de pick & place sans écrire la moindre ligne de code. Les robots industriels, eux, exigent des connaissances et une expérience spécialisées pour programmer les mouvements et les opérations.
Conclusion
Les cobots sont souvent utilisés pour des tâches qui nécessitent une interaction directe avec des personnes, comme l’assemblage, l’emballage, l’inspection et la collaboration dans les processus de montage. Les robots industriels sont souvent utilisés pour des tâches automatisées qui demandent moins d’interaction avec les personnes, nécessitent une très grande vitesse ou ne peuvent tout simplement pas être réalisées à la main en raison du poids ou de l’accessibilité.
Le choix entre un cobot et un robot industriel dépend des besoins spécifiques de l’application et de l’environnement dans lequel il est utilisé.