Des mesures de sécurité supplémentaires sont-elles vraiment nécessaires avec un cobot ?
C’est une question qu’on nous pose presque tous les jours : « Des mesures de sécurité supplémentaires sont-elles vraiment nécessaires avec les cobots ? » Dans la plupart des cas, notre réponse est un OUI franc et massif !
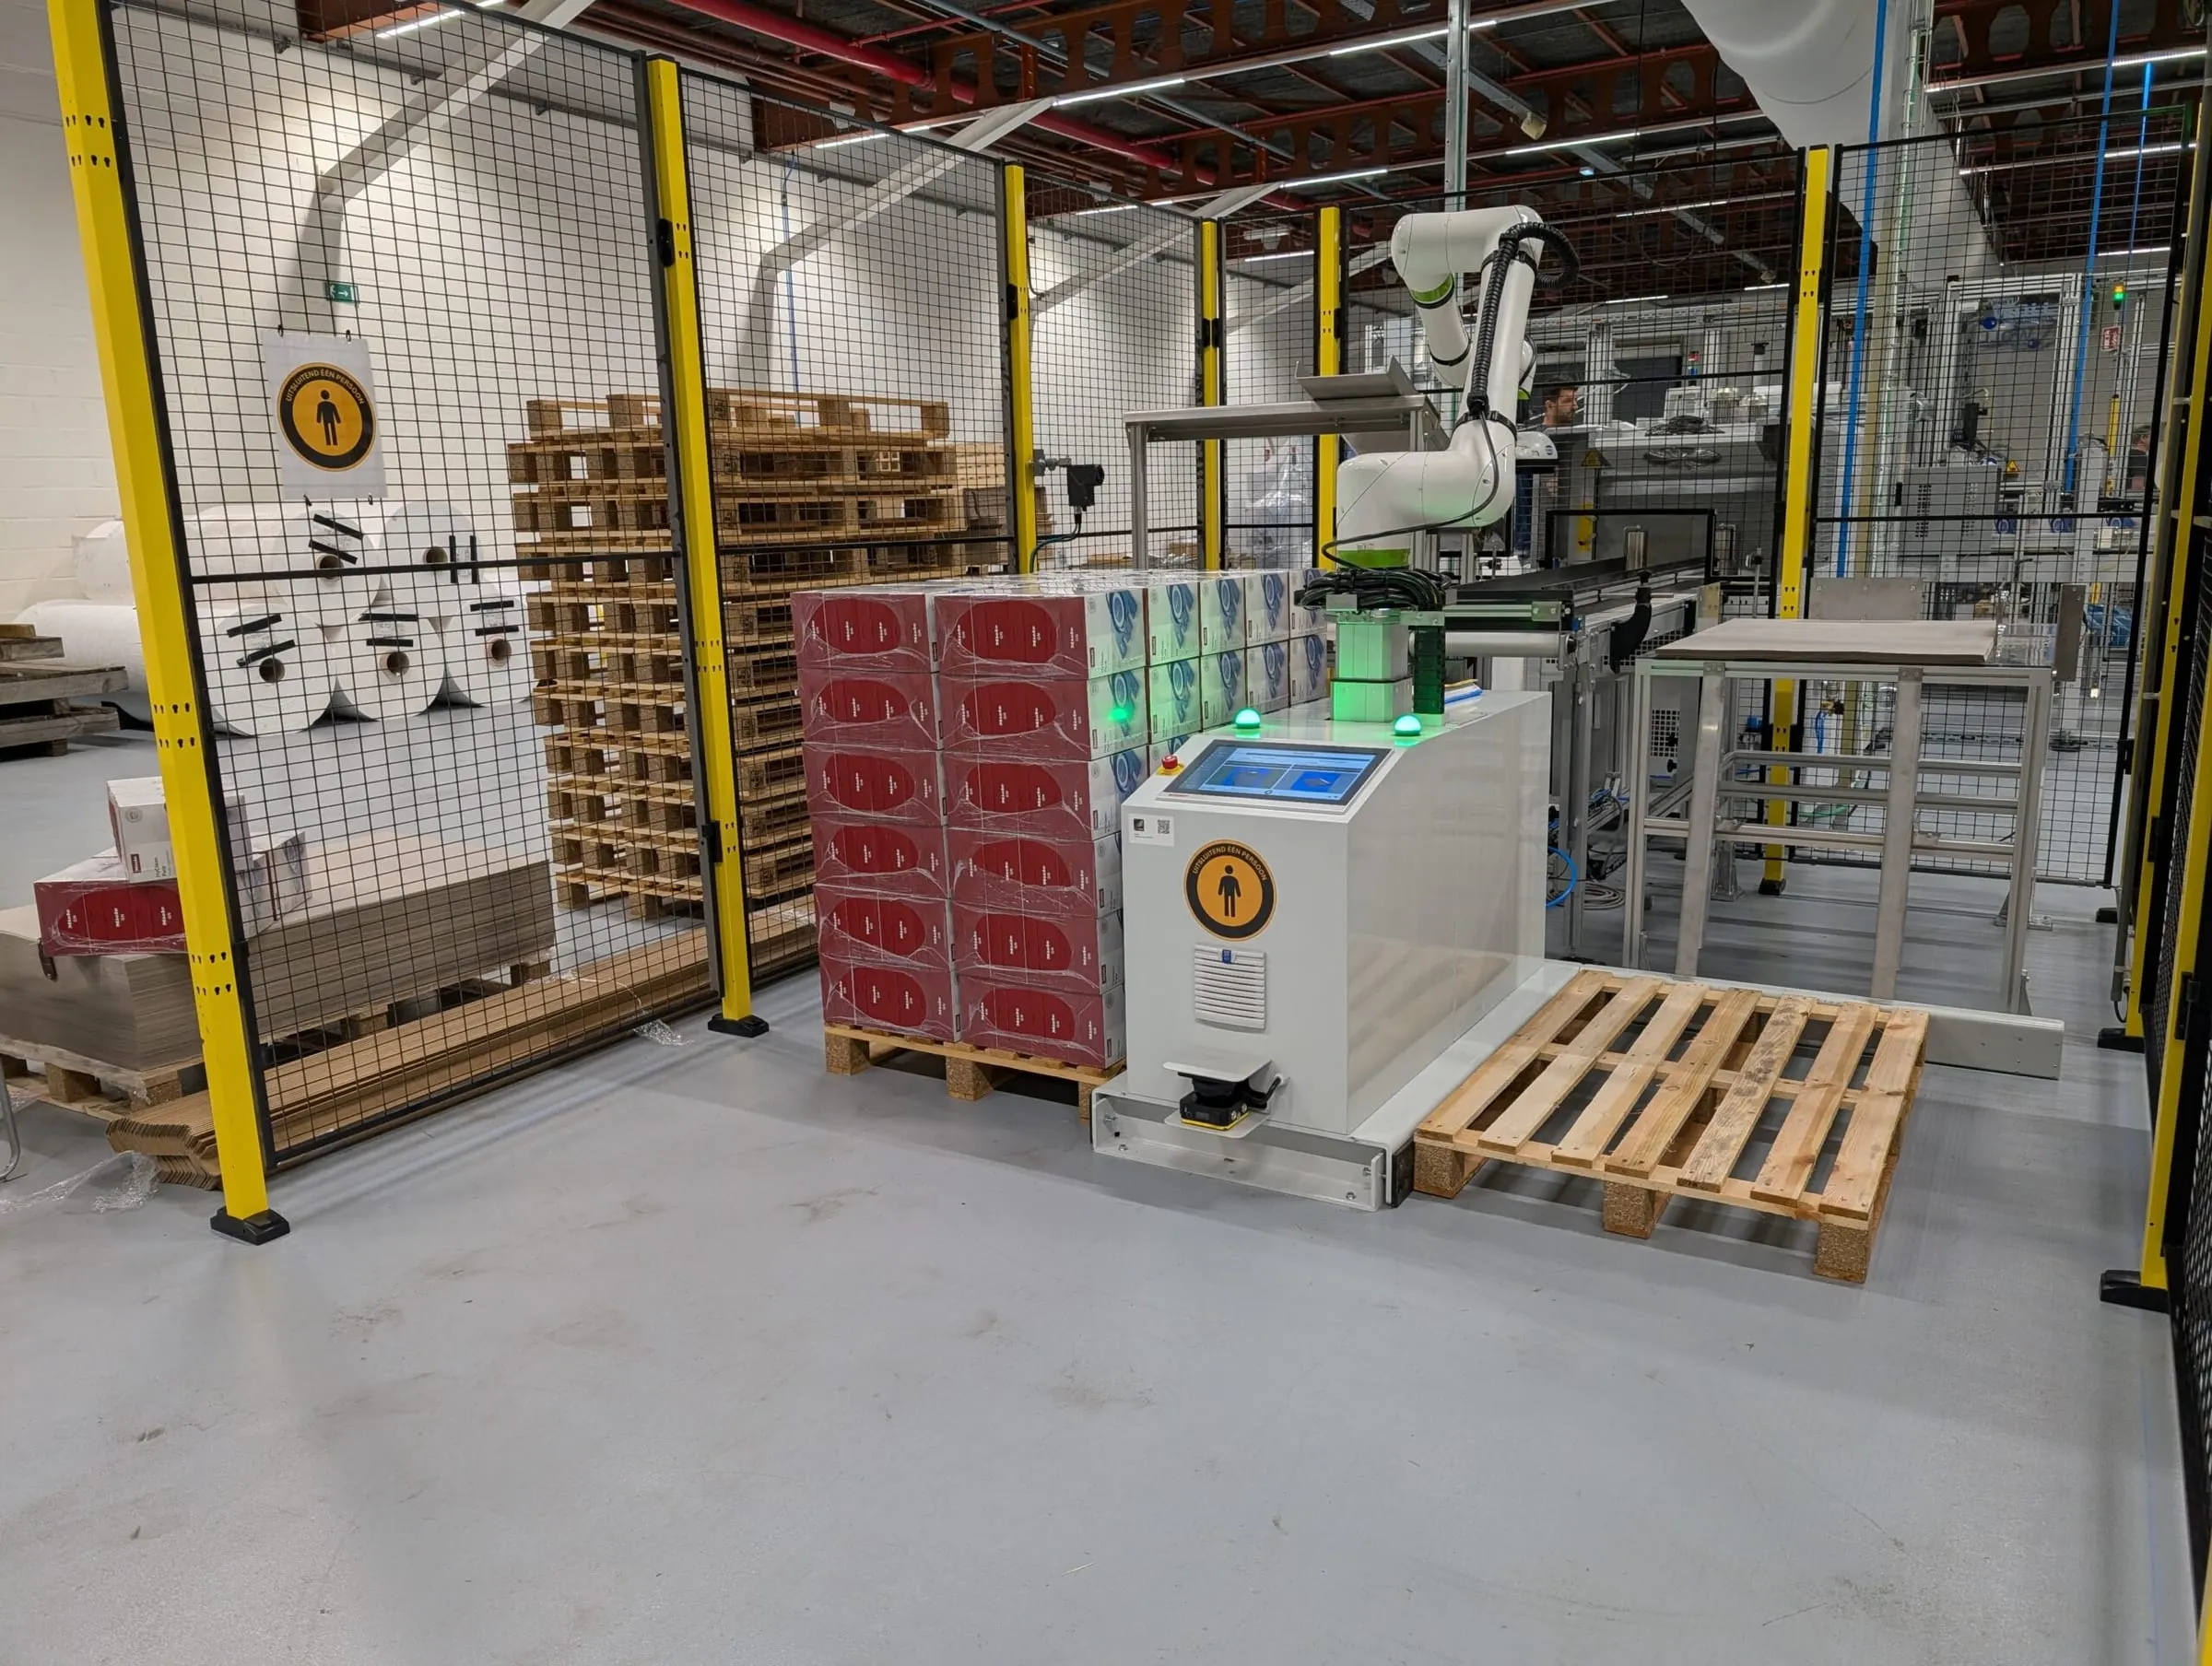
On nous répond alors régulièrement : « Mais pourquoi ? Les cobots ne sont-ils pas justement conçus pour travailler en toute sécurité avec et à côté des personnes ? »
C’est tout à fait exact. Le cobot lui-même est conçu pour travailler de manière collaborative, mais lorsque nous automatisons un processus, nous examinons l’application dans son ensemble. La sécurité ne s’arrête pas au seul bras robotisé. Pour déterminer si une installation est sûre, il faut en dresser le tableau complet.
Quels facteurs déterminent la sécurité ?
Nous fournissons un dossier CE pour chaque installation de cobot. Pour garantir la sécurité de chaque installation que nous intégrons, il est important pour nous d’aborder la sécurité dès le premier entretien commercial. Au début de chaque projet, nous posons donc au client et à nous-mêmes une série de questions cruciales :
- Que tient le cobot : un bras robotisé s’arrête certes en toute sécurité en cas de résistance, mais s’il tient un couteau tranchant, une pièce chaude ou un sac lourd de 20 kg, le profil de risque change complètement. Le produit et le préhenseur déterminent dans une large mesure les dangers qui peuvent survenir en cas de contact inattendu.
- Vitesse et mouvement : la vitesse, l’accélération et la direction du mouvement du cobot ont une grande influence sur l’impact possible. La position du mouvement par rapport à l’opérateur joue aussi un rôle important. Un mouvement à faible hauteur et à vitesse limitée comporte par exemple d’autres risques qu’un mouvement rapide où le préhenseur se trouve à hauteur des yeux d’un collaborateur.
- L’environnement : une application de cobot sûre tient compte de l’ensemble de l’environnement dans lequel le robot travaille. Quelles opérations le cobot effectue-t-il ? À quelle fréquence les opérateurs s’approchent-ils de l’installation ? D’autres éléments mobiles sont-ils présents, comme des convoyeurs ou des machines ? Où des points de pincement peuvent-ils apparaître entre le cobot, le produit et l’environnement ?
- Conception du préhenseur : dans les applications de cobots, le préhenseur reçoit souvent moins d’attention que le robot lui-même, alors qu’en pratique c’est l’un des composants de sécurité les plus importants. Le préhenseur est en effet la partie la plus proche de l’opérateur et, en cas de contact, la première à le toucher. Un préhenseur conçu de manière sûre présente donc des angles arrondis, des transitions fluides et une forme aussi compacte que possible. Les arêtes vives, les boulons saillants ou les éléments de construction pointus augmentent le risque de coupures ou de contusions et peuvent considérablement accroître l’impact en cas de contact inattendu.
Une solution de cobot sûre naît donc de l’examen de tous ces éléments ensemble. Comme aucun processus ne ressemble exactement à un autre, nous réalisons une analyse des risques approfondie au début de chaque projet. Nous déterminons ainsi précisément ce qui est nécessaire pour rendre l’application sûre à 100 % selon les normes en vigueur ISO 10218-1:2025 Robotics Safety Requirements.
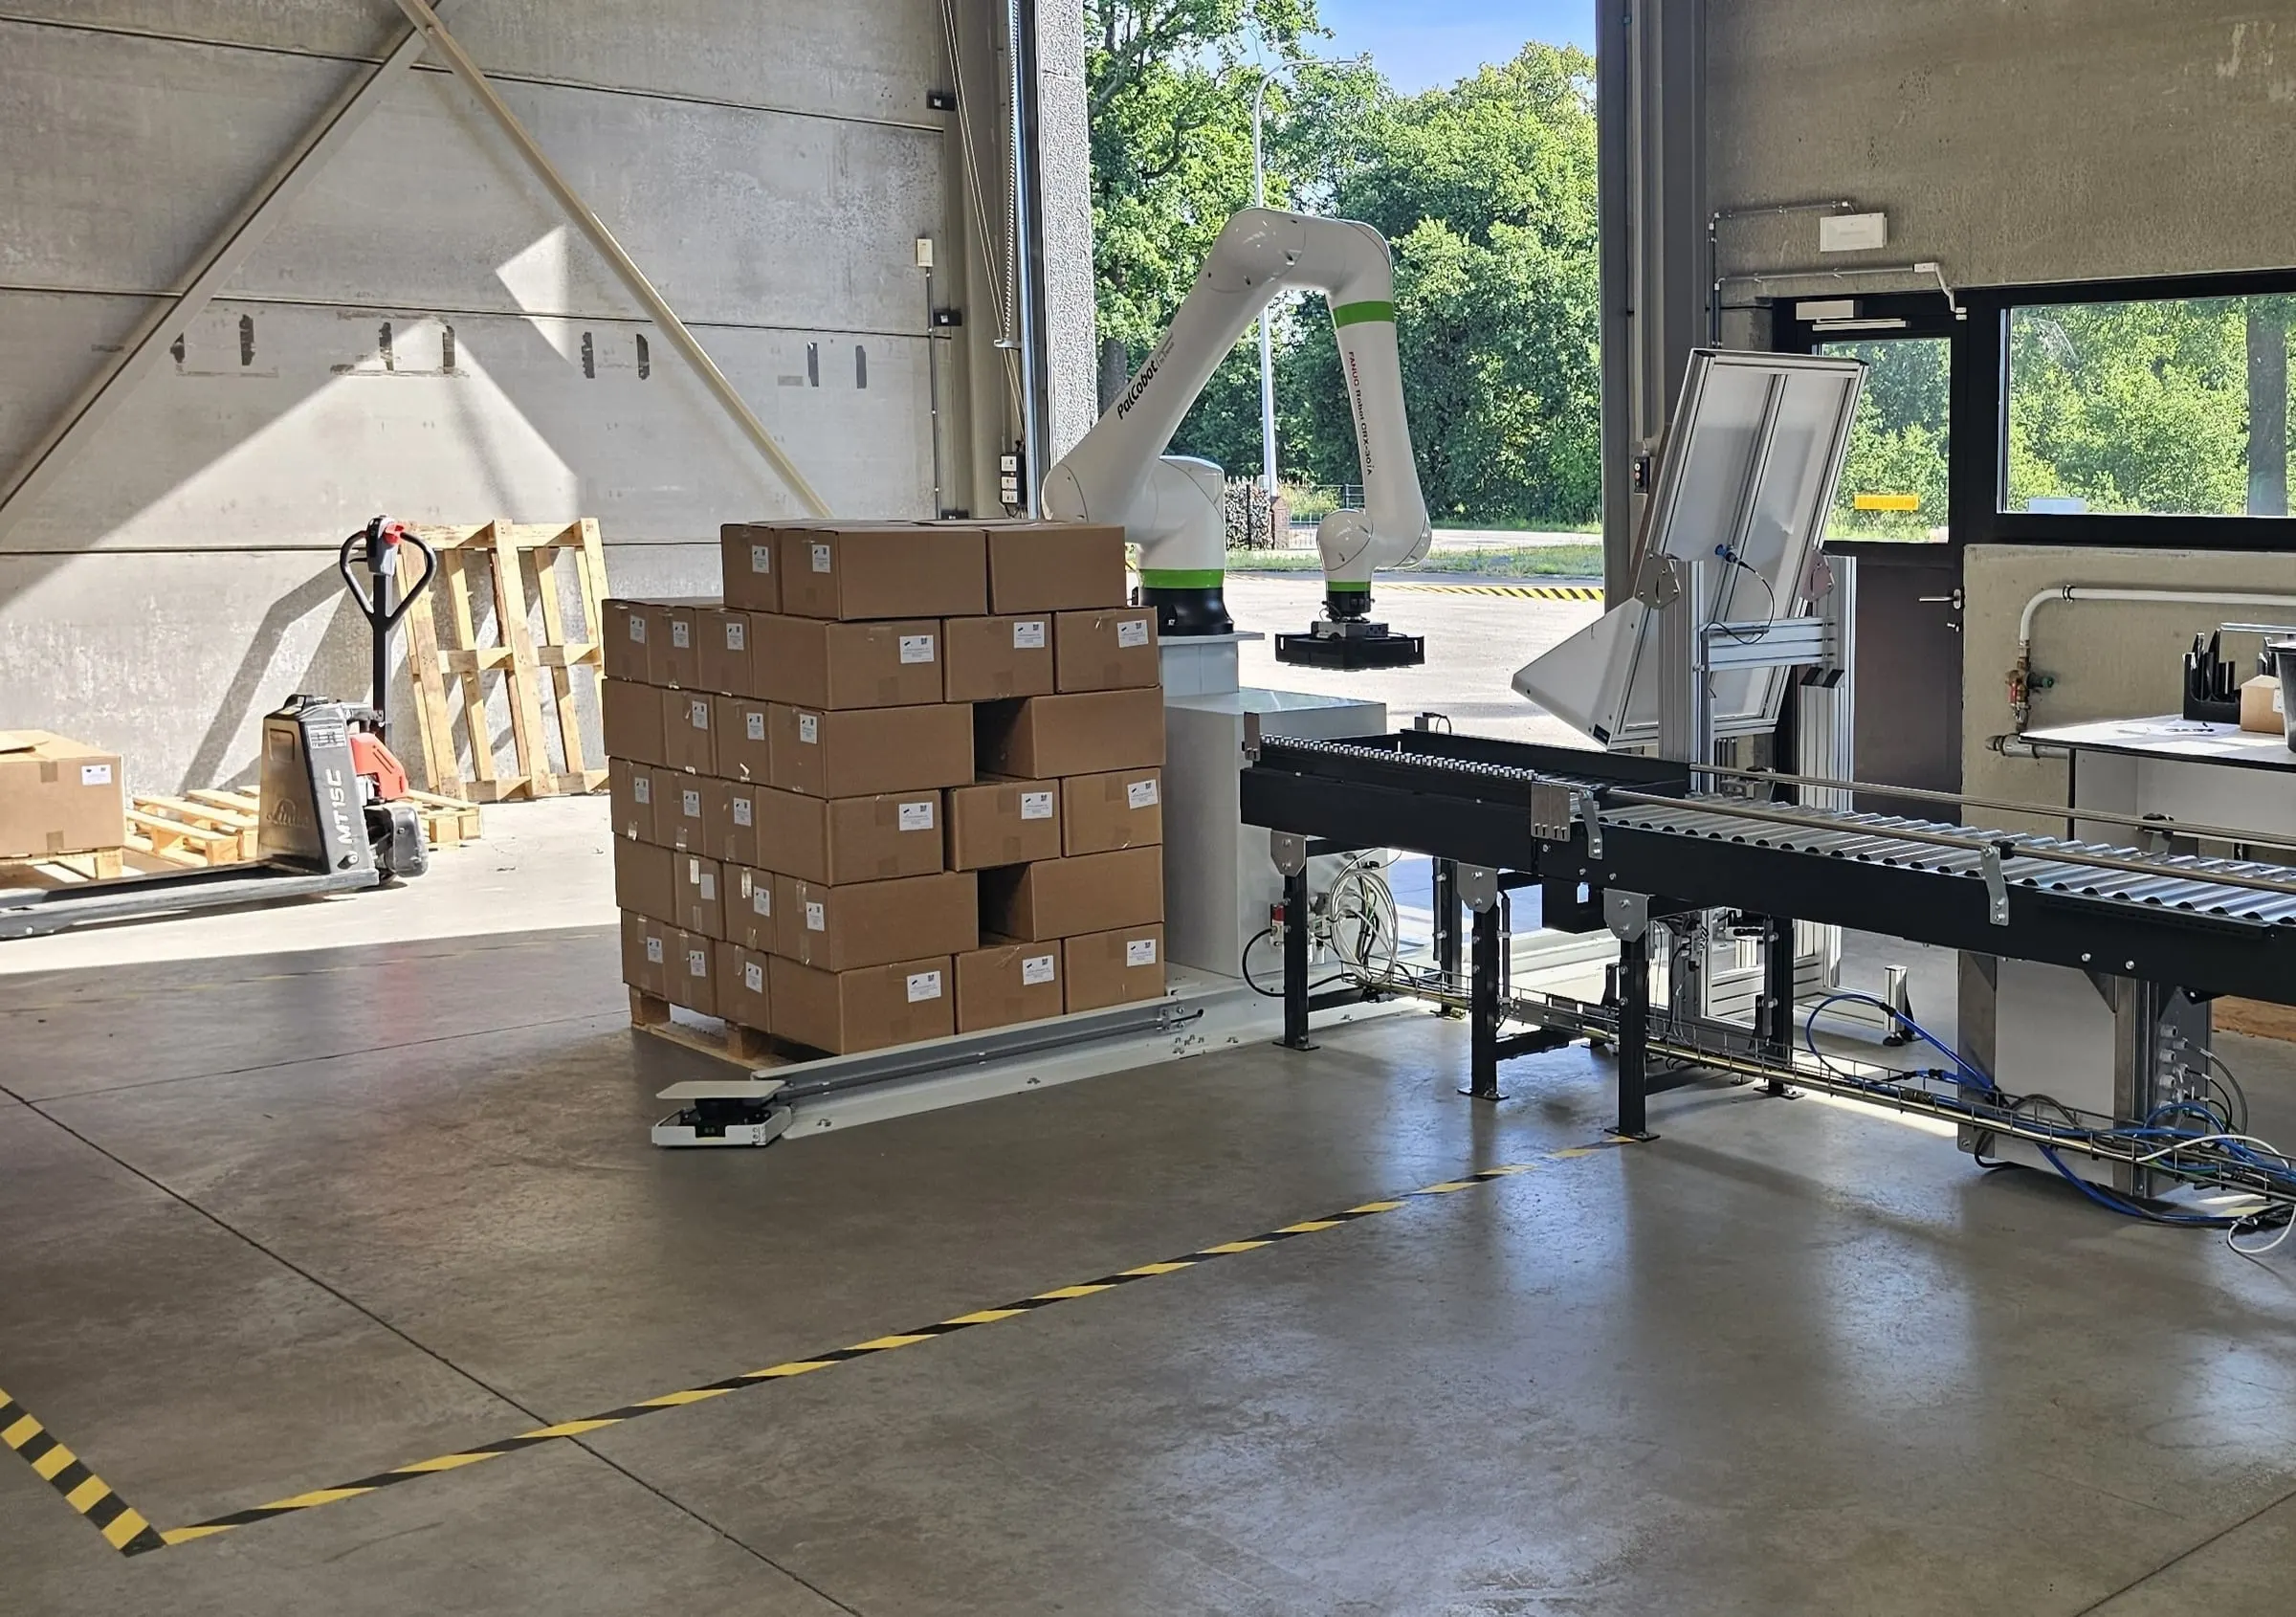
Photo : installation PalCobot avec 3 scanners de sécurité au sol.
Optimisation du temps de cycle de l’installation
Outre la sécurité, la productivité joue aussi un grand rôle dans nos choix.
Si un cobot ne tourne qu’à vitesse collaborative, le temps de cycle s’allonge souvent. Et si l’on installe uniquement un scanner de sécurité ? Le cobot ralentira ou s’arrêtera alors chaque fois qu’un opérateur passe. Dans un hall d’usine animé, cela signifie un processus qui s’enraye en permanence.
C’est pourquoi nous optons souvent en pratique pour une approche hybride : une combinaison de scanners de sécurité et de clôtures de sécurité physiques.
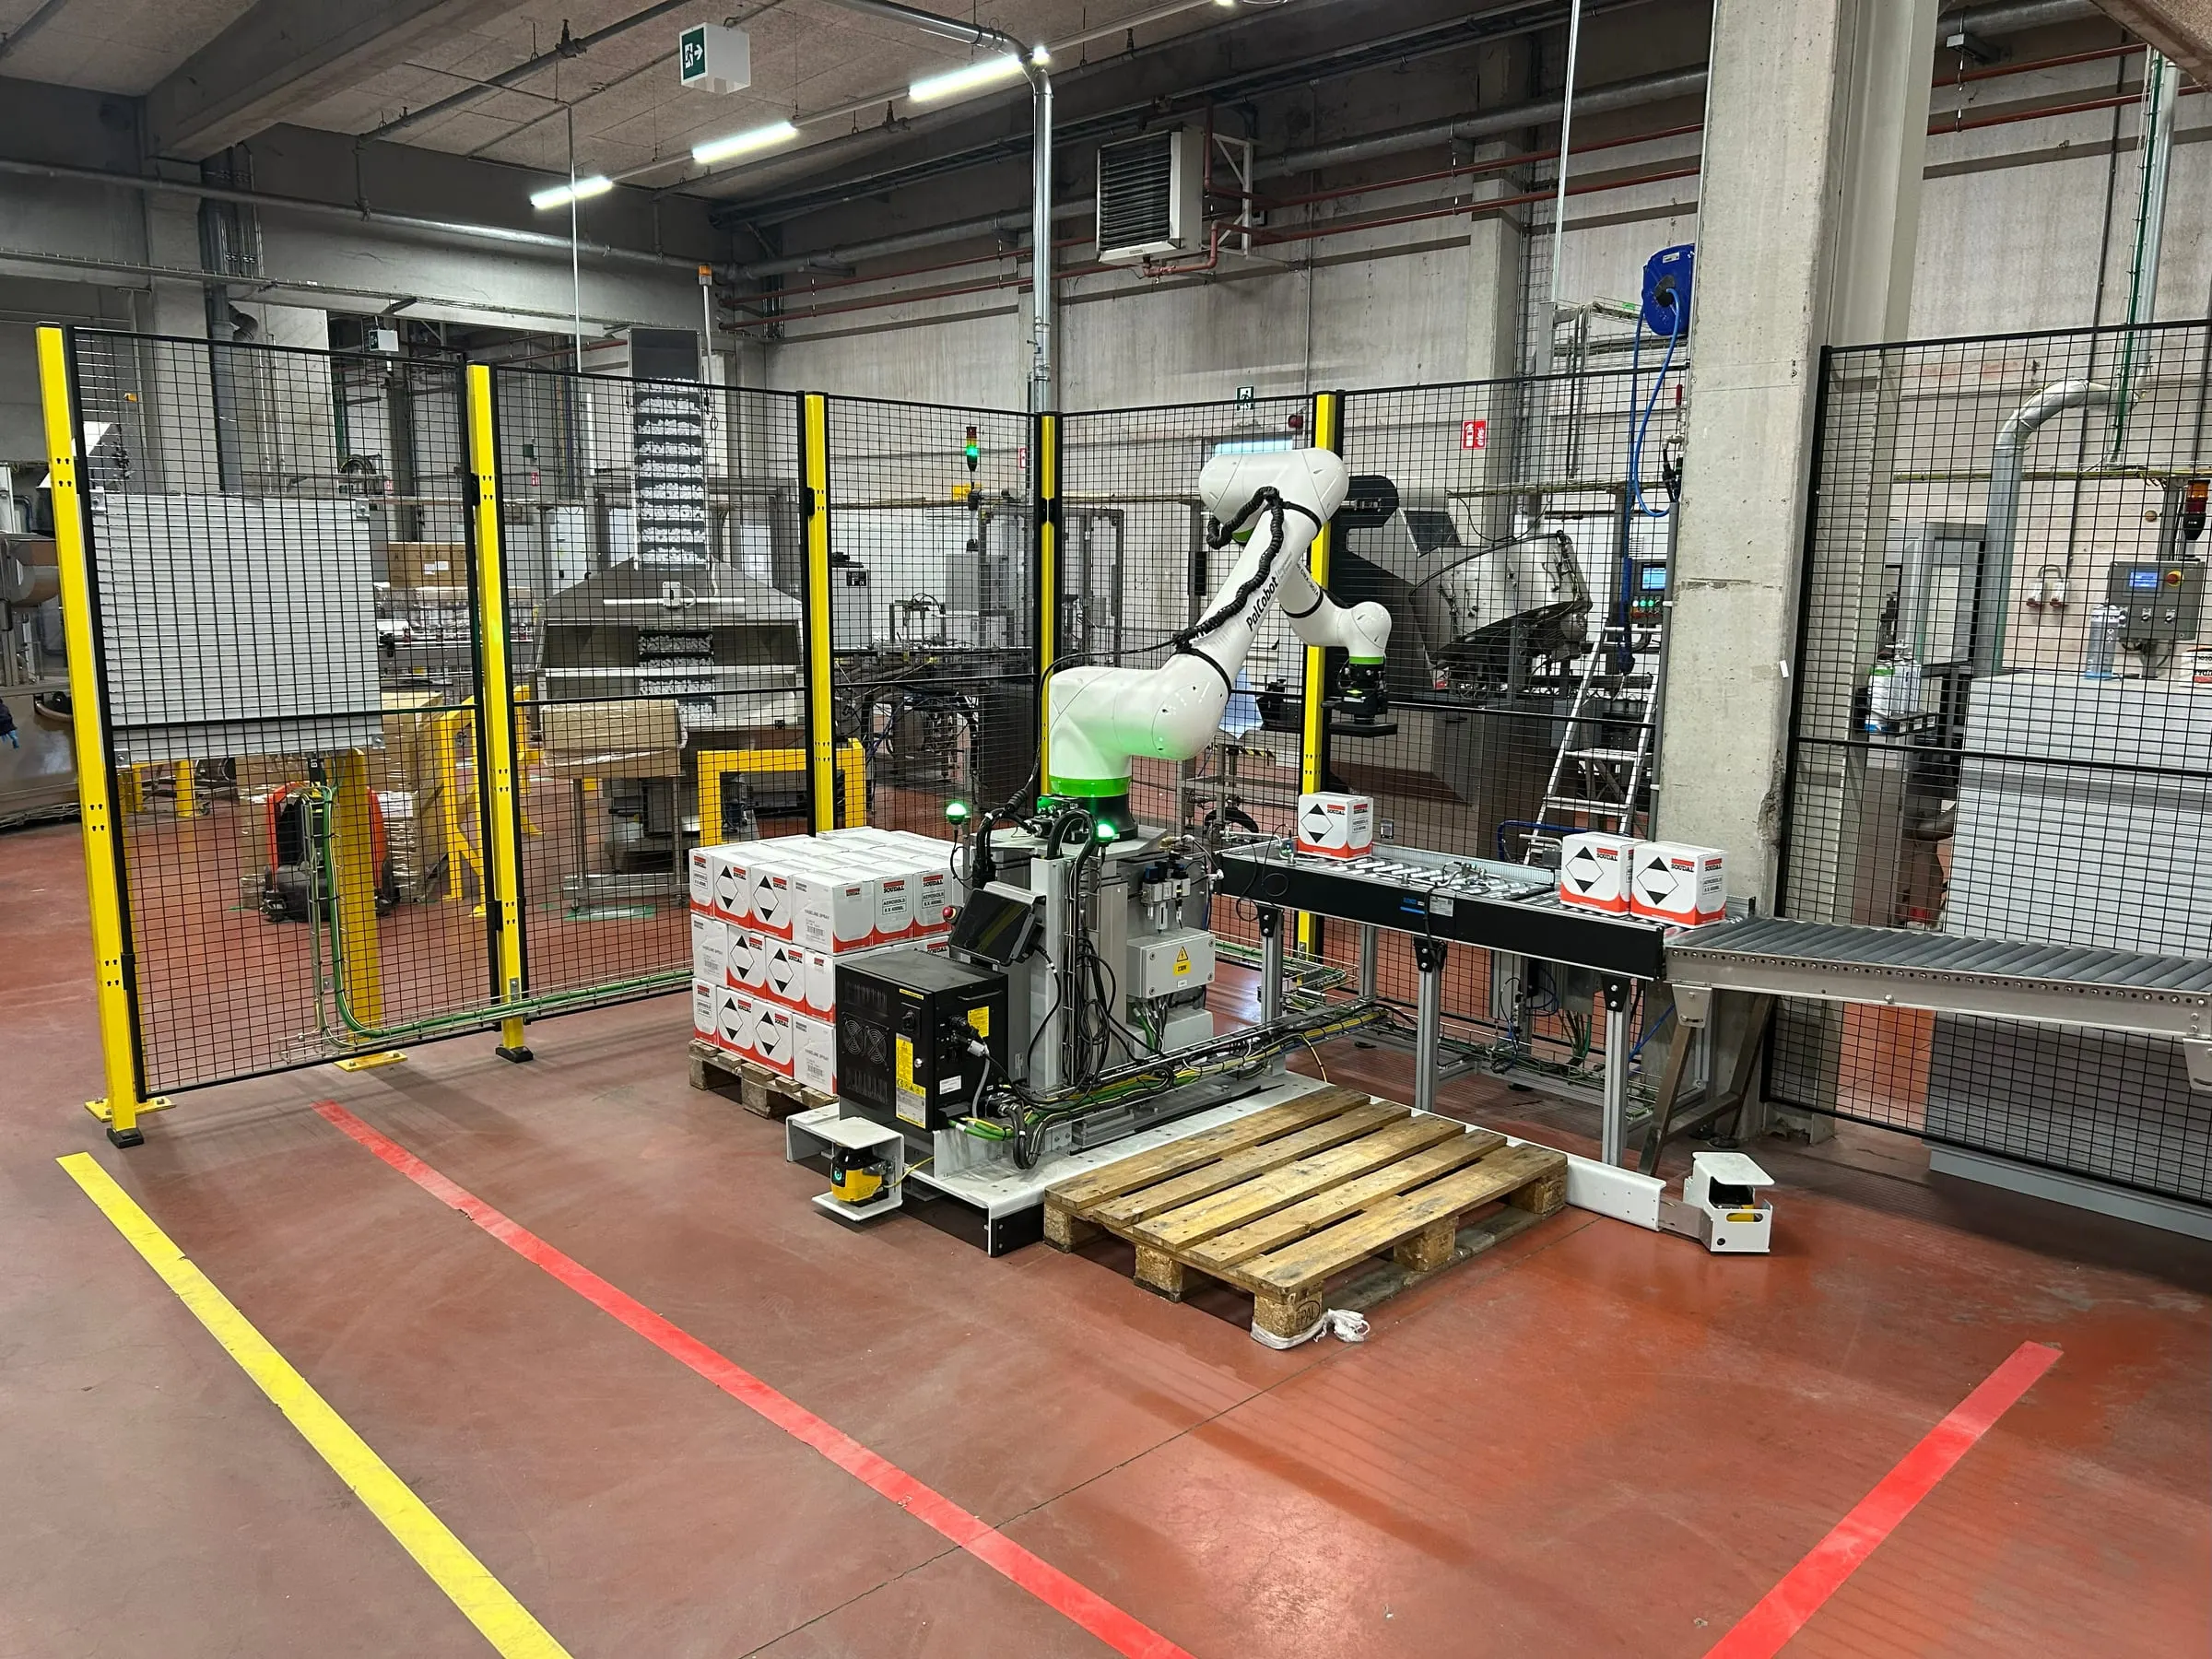
Photo : installation PalCobot hybride avec 2 scanners de sécurité au sol et une clôture de sécurité en L.
Un exemple concret
Dans une installation de palettisation PalCobot, cette combinaison offre le meilleur des deux mondes :
- Vitesse maximale : grâce à la clôture de protection, le cobot peut fonctionner en continu à la vitesse de production maximale, sur un très faible encombrement.
- Sécurité lors des interventions : ce n’est que lorsqu’un opérateur entre dans la zone pour un changement de palette que le scanner fait automatiquement repasser le cobot à une vitesse collaborative réduite et sûre.
Ainsi, la production ne doit jamais s’arrêter, la surface au sol nécessaire reste minimale et la sécurité de vos collaborateurs est garantie.
Conclusion
Un cobot est collaboratif, mais une application de cobot ne l’est que lorsque l’ensemble du processus est organisé de manière sûre. Grâce à une analyse des risques réfléchie et aux bons dispositifs de sécurité, vous tirez le meilleur parti de votre automatisation sans sacrifier la sécurité.